
Starling навчився орієнтуватися за об’єктами на орбіті
Експеримент FALCON дав супутникам NASA змогу визначати власну орбіту та уточнювати траєкторії інших апаратів без опори на GPS і постійні команди із Землі. Технологія може стати основою автономної навігації супутникових роїв біля Місяця, Марса та у перевантаженому навколоземному просторі.
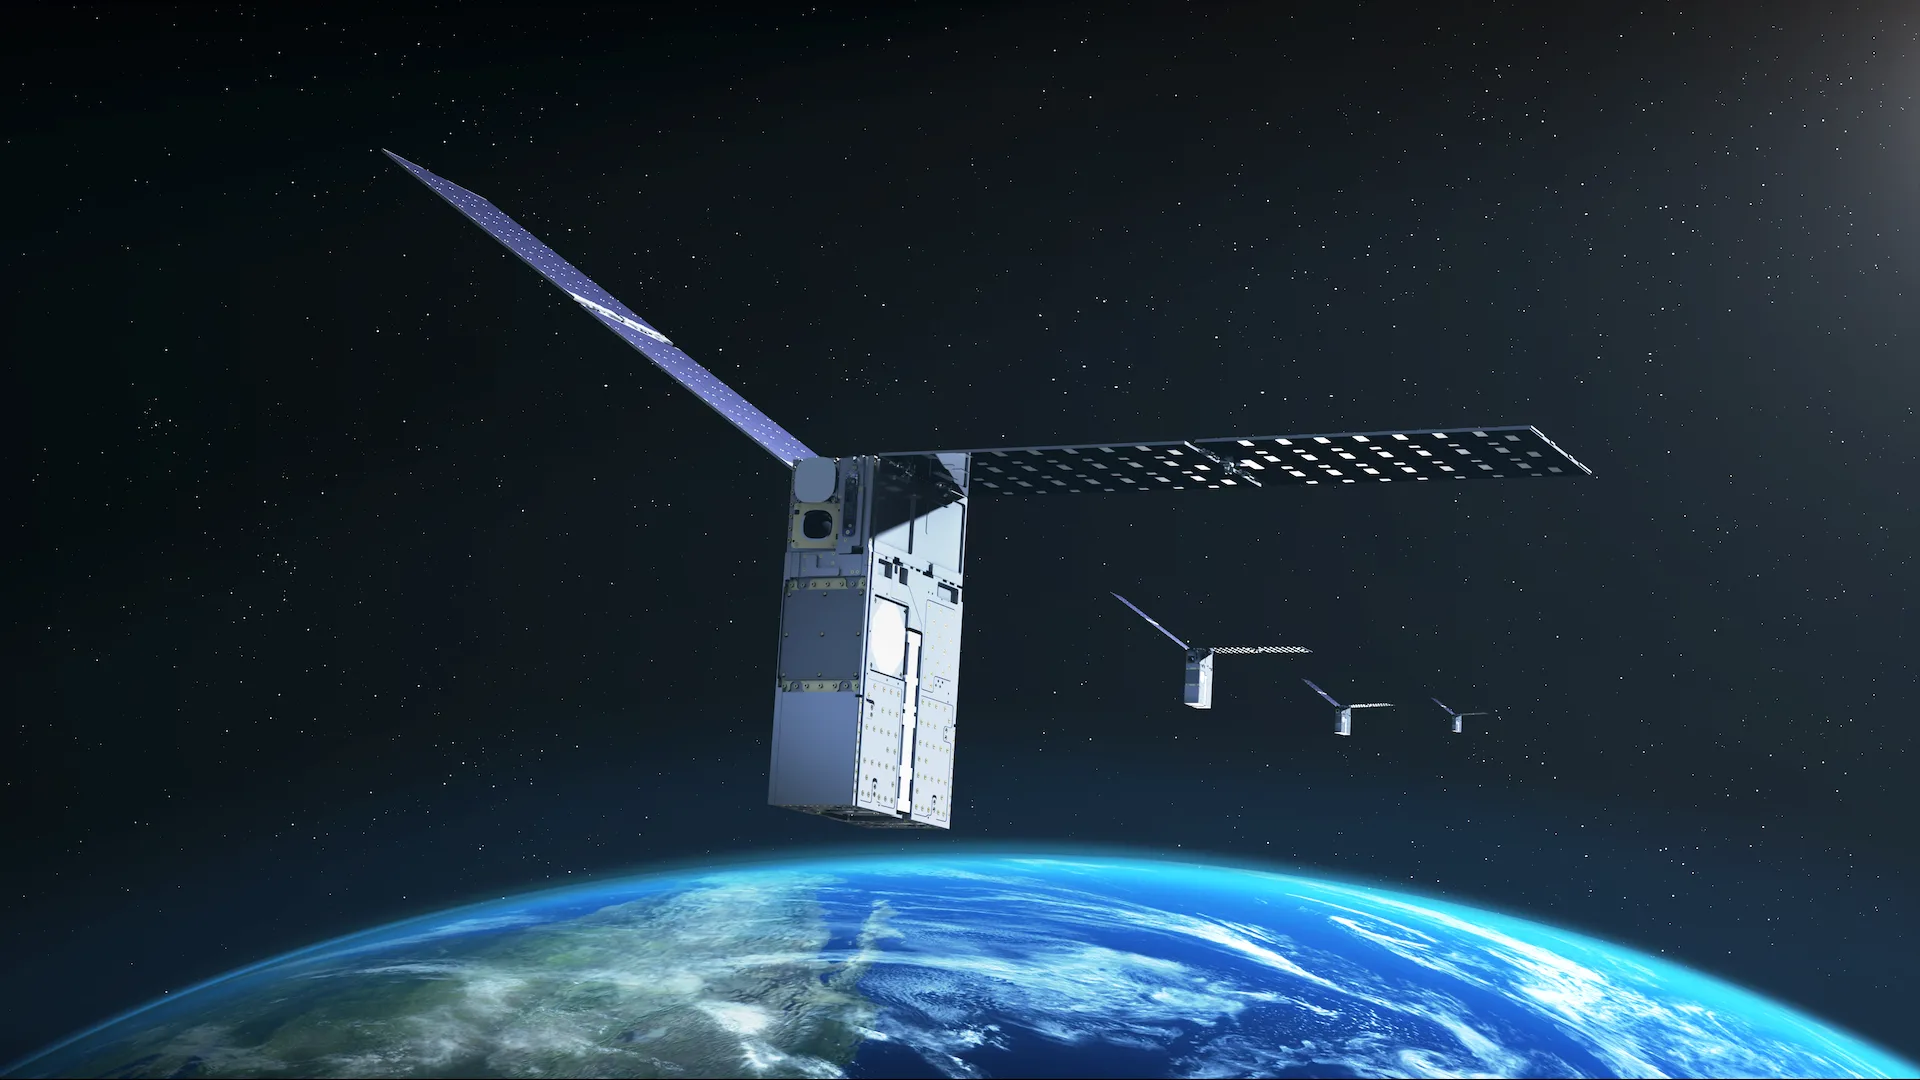
Місія NASA Starling досягла нового етапу в розвитку автономних космічних апаратів: один із її супутників визначив своє положення, використовуючи як орієнтири інші об’єкти на орбіті. Замість прямої залежності від супутникової навігаційної мережі апарат зіставляв зображення космічних об’єктів із завантаженим на борт каталогом і на цій основі обчислював власну траєкторію.
Про результати експерименту в понеділок, 17 серпня, повідомляє NASA Blogs. Демонстрація отримала назву FALCON — Fast Autonomous Lost-in-space Catalog-based Optical Navigation — і стала спільним льотним проєктом NASA та компанії EraDrive, яка виникла на базі розробок Стенфордського університету.
Ключова відмінність FALCON полягає в тому, що супутник не просто отримує готові координати із зовнішньої системи. Він сам спостерігає за навколишнім середовищем, ідентифікує видимі об’єкти та визначає своє місце відносно них. Такий підхід наближає космічний апарат до автономного навігатора, здатного продовжувати роботу за обмеженого зв’язку із Землею або без доступу до GPS.
На низькій навколоземній орбіті GPS широко застосовується для визначення координат і часу, однак за межами Землі його сигнали швидко стають слабкими або взагалі недоступними. Для апаратів біля Місяця, у міжпланетному просторі чи поблизу Марса традиційна модель навігації часто передбачає використання наземних антен, радіовимірювань і тривалі обчислення в центрах керування. Зі збільшенням кількості місій така інфраструктура може перетворитися на вузьке місце.
FALCON використовував штатні камери зоряних датчиків Starling. Зазвичай такі прилади розпізнають зорі та допомагають апарату визначати орієнтацію — тобто розуміти, куди спрямовані його корпус, антени або наукові інструменти. Розробники розширили їхню роль: камери почали фіксувати не лише зорі, а й супутники та уламки, перетворюючи стандартне обладнання на елемент навігації й контролю космічної обстановки.
На борт завантажили каталог приблизно з 20 тисяч відомих космічних об’єктів та прогнозами їхніх орбіт. Програмне забезпечення Era-Core від EraDrive зіставляло спостереження камер із записами каталогу, який веде і публічно поширює Міністерство війни США. Після підтвердження відповідності об’єкт ставав опорною точкою, за якою FALCON уточнював орбіту Starling.
Експеримент охоплював дві взаємопов’язані функції. Перша полягала у самостійному визначенні положення, навігації та часу за видимими об’єктами. Друга працювала у зворотному напрямку: знаючи параметри власного руху та аналізуючи серію зображень, апарат уточнював траєкторії супутників і фрагментів сміття, які потрапляли в поле зору.
За три доби FALCON поліпшив оцінки орбіт більш ніж 200 об’єктів без втручання наземних операторів. За даними команди місії, сформовані безпосередньо на Starling прогнози в окремих експериментах виявилися точнішими за вихідні дані, отримані від наземних станцій. Це важливо не лише як рекорд демонстраційної місії: точність прогнозу визначає, наскільки надійно можна оцінити ризик зближення двох апаратів.
Автономне оновлення каталогу не скасовує потреби в наземних радарах, телескопах і центрах спостереження. Камера окремого малого супутника має обмежене поле зору, а якість результатів залежить від освітлення, точності часу, калібрування та початкових орбітальних даних. Проте розподілена мережа апаратів може доповнити наземну інфраструктуру частими вимірюваннями з різних точок і швидше реагувати на зміни траєкторій.
Для управління космічним рухом це відкриває можливість перенести частину циклу виявлення небезпеки безпосередньо на орбіту. Супутник, який сам уточнює положення сусідів, теоретично може раніше розпізнати небезпечне зближення, обмінятися даними з іншими апаратами та підготувати маневр. Водночас практичне застосування вимагатиме спільних форматів даних, перевірки надійності алгоритмів і правил, які визначатимуть відповідальність за автоматично ухвалені рішення.
Ще ширші наслідки стосуються досліджень Місяця й Марса. Майбутні посадкові апарати, астронавти та роботизовані системи потребуватимуть стабільного зв’язку, синхронізації часу і визначення координат. Рій навігаційних супутників, який взаємно спостерігає за своїми учасниками, може підтримувати роботу навіть тоді, коли контакт із Землею затримується, переривається або має недостатню пропускну здатність.
Для розподілених наукових місій точне знання взаємного положення апаратів є частиною самого вимірювання. Якщо кілька супутників одночасно досліджують магнітне поле, плазму, атмосферу чи радіосигнали, похибка в їхніх координатах ускладнює поєднання результатів. Автономне уточнення орбіт дає змогу краще синхронізувати спостереження та зменшує обсяг рутинної роботи для наземних команд.
Starling також демонструє модель співпраці державної програми з молодою приватною компанією. Технологія починалася як університетський проєкт у межах програми партнерств для малих супутників, згодом стала основою стартапу EraDrive, а тепер проходить перевірку в реальному польоті. Для компанії успішний тест створює шлях до комерціалізації Era-Core, а для NASA дає доступ до швидшого циклу розробки спеціалізованого програмного забезпечення.
Наступним кроком має стати колективна робота всіх чотирьох апаратів Starling, запущених у 2023 році. Пізніше цього року вони повинні обмінюватися даними спостережень і спільно уточнювати власні координати. Якщо цей режим спрацює, місія перейде від автономії одного супутника до розподіленої навігації рою — системи, у якій учасники підтримують точність одне одного без постійного централізованого контролю.
Програму Starling очолює Дослідницький центр NASA імені Еймса в Кремнієвій долині, а фінансування та управління забезпечує програма малих космічних апаратів і розподілених систем. До повноцінного використання FALCON у критичних місіях ще потрібні тривалі перевірки, однак демонстрація вже показала принципову можливість: орбітальне середовище може бути не лише простором руху супутника, а й картою, за якою він самостійно прокладає шлях.