
FALCON transforme l’orbite en système de navigation autonome
Grâce aux caméras de Starling et à un catalogue embarqué, l’expérience de la NASA a déterminé la trajectoire du satellite sans s’appuyer sur le GPS. Elle a aussi amélioré les paramètres orbitaux de plus de 200 objets en trois jours, sans intervention des équipes au sol.
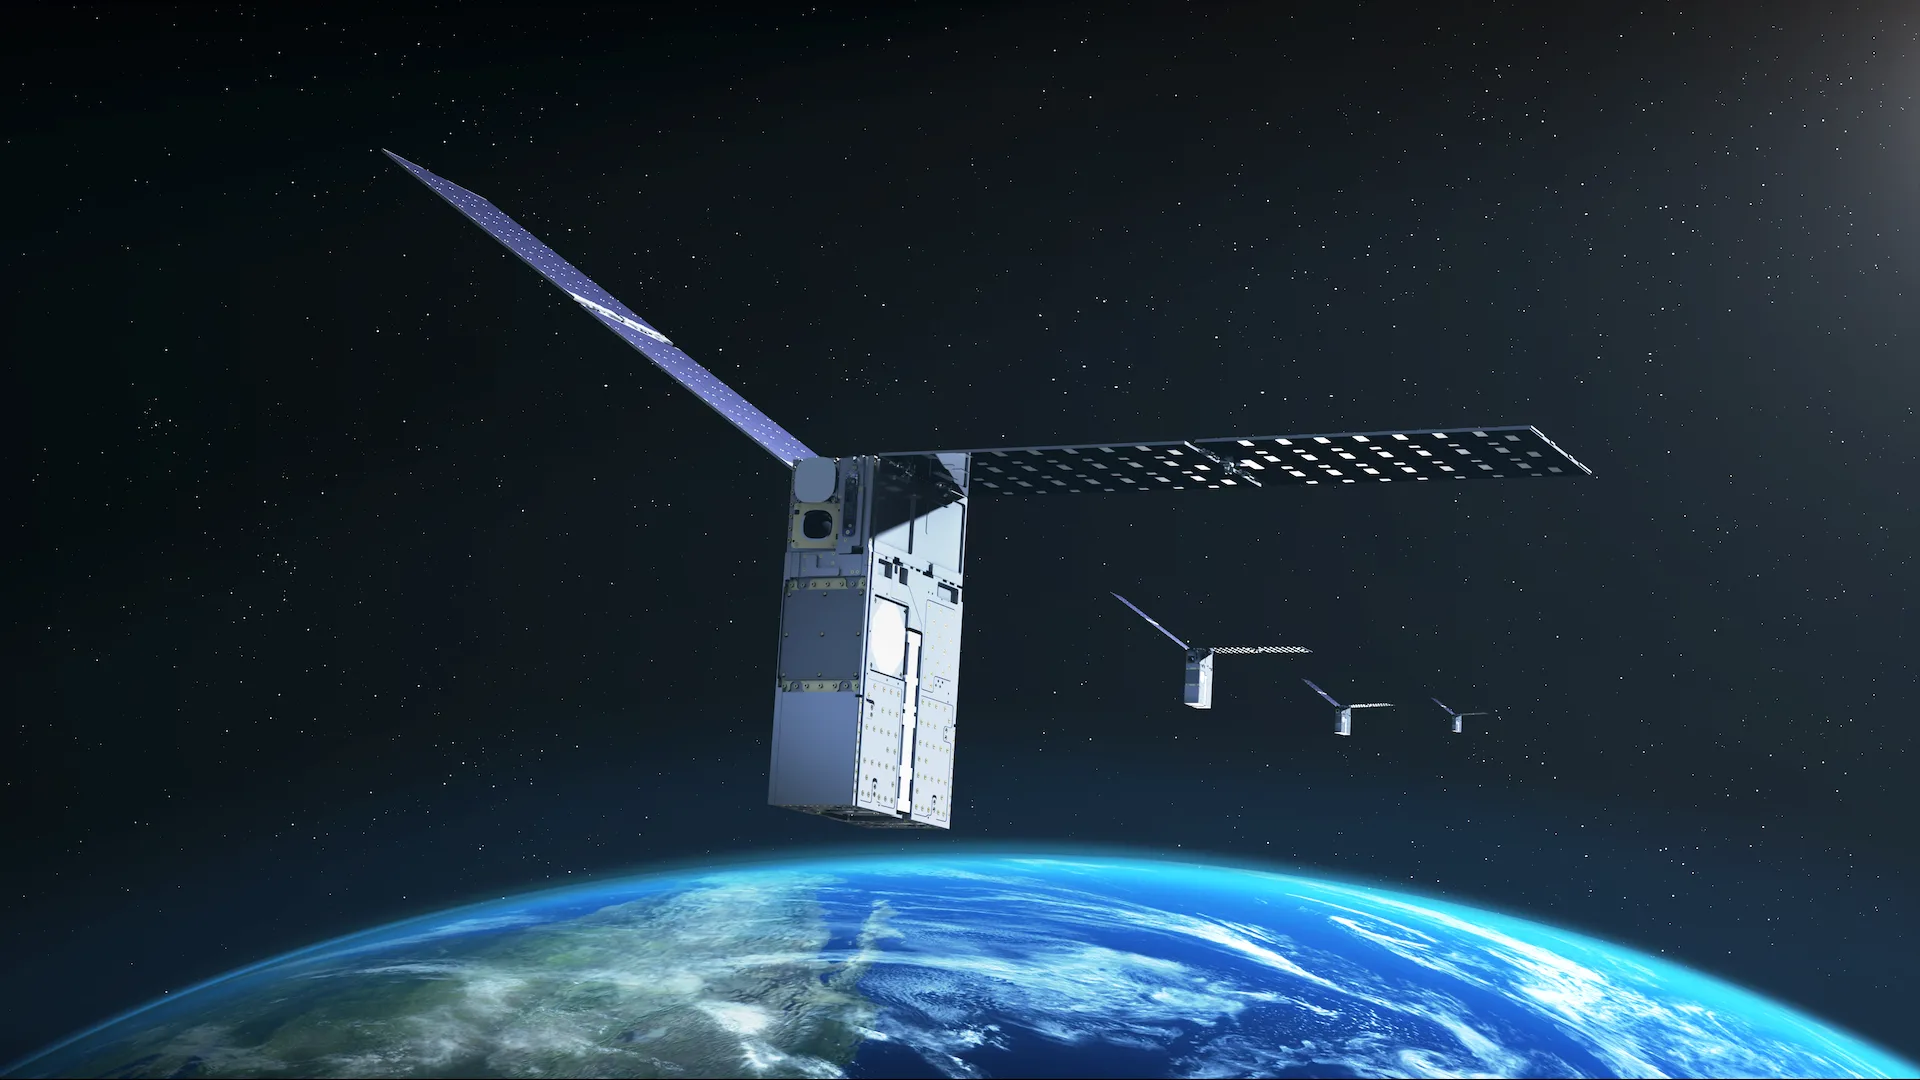
Pour se repérer dans l’espace, un satellite peut désormais prendre ses voisins comme points de référence. Avec l’expérience FALCON, la mission Starling de la NASA a déterminé sa propre orbite en observant d’autres engins et des débris, puis en comparant leurs images avec un catalogue stocké à bord.
NASA Blogs l’a annoncé lundi 17 août. Baptisé Fast Autonomous Lost-in-space Catalog-based Optical Navigation, le dispositif associe les caméras de Starling au logiciel Era-Core et à des algorithmes embarqués conçus par EraDrive, une jeune entreprise issue de travaux menés à l’université Stanford.
La démonstration répond à une difficulté appelée à devenir plus visible avec l’extension des activités au-delà de la Terre. Le GPS offre des services de positionnement et de synchronisation remarquables à proximité de notre planète, mais il n’a pas été conçu comme un réseau universel couvrant la Lune, Mars et l’espace interplanétaire. Dans ces régions, les missions doivent généralement s’appuyer sur des mesures radio et sur des infrastructures terrestres spécialisées.
Cette dépendance impose des créneaux de communication, mobilise de grandes antennes et ralentit parfois la prise de décision. Elle devient également plus difficile à gérer lorsque plusieurs sondes, atterrisseurs ou constellations réclament simultanément un soutien. En effectuant une partie des calculs à bord, un véhicule peut poursuivre ses opérations pendant une coupure et solliciter le sol seulement lorsque cela est nécessaire.
FALCON a détourné intelligemment un équipement déjà présent sur Starling. Les viseurs d’étoiles photographient normalement le ciel et reconnaissent des configurations stellaires afin de déterminer l’orientation du satellite. Les ingénieurs ont exploité les mêmes caméras pour détecter des objets artificiels, donnant à un capteur courant une fonction supplémentaire de navigation et de surveillance orbitale.
Environ 20 000 objets connus, accompagnés de leurs trajectoires prévisionnelles, ont été chargés dans la mémoire du satellite. Le catalogue public est tenu par le département de la Guerre des États-Unis. Era-Core a rapproché les points détectés dans les images des entrées correspondantes, puis utilisé les identifications jugées fiables comme repères pour reconstruire l’orbite de Starling.
Le principe évoque une navigation à vue, mais dans un paysage où tous les repères se déplacent à plusieurs kilomètres par seconde. Une simple ressemblance ne suffit donc pas. L’algorithme doit intégrer l’heure précise, la direction du capteur, le mouvement attendu et les incertitudes du catalogue avant de décider quel objet a réellement traversé le champ de la caméra.
L’expérience comportait une seconde capacité, complémentaire de la première. Après avoir observé un objet depuis une position estimée, FALCON pouvait recalculer la trajectoire de cet objet. Starling ne se contentait plus de consulter une carte orbitale : il contribuait à la corriger, en produisant depuis l’espace des mesures différentes de celles des radars et télescopes installés au sol.
En trois jours, le système a amélioré les orbites connues de plus de 200 objets sans intervention d’opérateurs terrestres. Selon l’équipe, les prévisions calculées à bord se sont révélées plus précises, pour les cibles étudiées, que les données initiales fournies par les stations au sol. La détermination autonome de l’orbite par position relative à des objets catalogués constitue elle aussi une première pour ce type de navigation optique.
Cette performance intéresse directement la sécurité du trafic spatial. Pour évaluer un risque de collision, il ne suffit pas de disposer de deux lignes représentant des orbites théoriques. Il faut connaître la marge d’erreur qui entoure chacune d’elles. Une observation récente peut réduire cette incertitude, confirmer qu’une manœuvre est indispensable ou éviter un déplacement coûteux provoqué par une fausse alerte.
L’intérêt est d’autant plus grand que les orbites les plus fréquentées accueillent un nombre croissant de satellites et de fragments. Des capteurs autonomes pourraient raccourcir le délai entre l’observation d’un changement et la diffusion d’une alerte. À terme, plusieurs véhicules pourraient partager leurs mesures et constituer une image plus dynamique de leur environnement immédiat.
Cette perspective ne rend pas les réseaux terrestres obsolètes. Une caméra dépend de l’éclairage, de sa sensibilité et de la géométrie de l’observation, tandis qu’un satellite isolé n’aperçoit qu’une fraction du ciel. Une mauvaise association avec le catalogue pourrait également dégrader les calculs. Les futurs systèmes devront donc croiser plusieurs sources, évaluer la confiance accordée à chaque résultat et détecter automatiquement les anomalies.
Des règles communes seront aussi nécessaires. Si des engins de différents opérateurs échangent leurs observations ou prennent des décisions d’évitement, ils devront utiliser des formats compatibles et des critères transparents. La question de la responsabilité deviendra particulièrement sensible lorsqu’un algorithme recommandera, ou exécutera, une manœuvre qui modifie à son tour la situation d’autres satellites.
C’est toutefois loin de la Terre que l’autonomie pourrait produire les effets les plus profonds. De futures activités lunaires réuniront potentiellement des relais de télécommunications, des sondes scientifiques, des véhicules cargo, des équipages et des équipements au sol. Un réseau local indépendant du GPS terrestre pourrait fournir des références de position et de temps même lorsque la liaison avec notre planète est limitée.
Les missions scientifiques distribuées ont des exigences similaires. Pour combiner les relevés de plusieurs satellites étudiant le plasma, les champs magnétiques ou les émissions radio, les chercheurs doivent connaître précisément l’endroit et l’instant de chaque mesure. Un essaim capable d’affiner en permanence la position de ses membres produirait des jeux de données plus faciles à aligner et à interpréter.
Le parcours d’EraDrive illustre par ailleurs la stratégie de transfert technologique de la NASA. Les travaux ont commencé dans le cadre d’un partenariat universitaire consacré aux petits satellites, avant de déboucher sur la création d’une entreprise qui souhaite commercialiser Era-Core et des équipements associés. Starling lui a offert un essai en vol, avec les imperfections et les contraintes que les simulations ne reproduisent jamais complètement.
La prochaine étape consistera à passer d’un navigateur autonome à un collectif coopératif. Plus tard cette année, les quatre satellites Starling lancés en 2023 doivent échanger leurs données de suivi et améliorer ensemble leurs estimations de position. Une réussite montrerait qu’un essaim peut entretenir sa propre géométrie de navigation et compenser les limites d’un membre grâce aux observations des autres.
Le centre de recherche Ames de la NASA, dans la Silicon Valley californienne, dirige la mission, financée et administrée par le programme Small Spacecraft and Distributed Systems. FALCON reste une démonstration technologique qui devra encore prouver sa robustesse avant un usage critique. Elle établit néanmoins une nouvelle logique opérationnelle : dans l’espace, les objets environnants ne sont pas seulement des obstacles à surveiller, mais aussi des balises permettant de voyager avec davantage d’indépendance.